Как работает РЛС и что она видит на охраняемом объекте
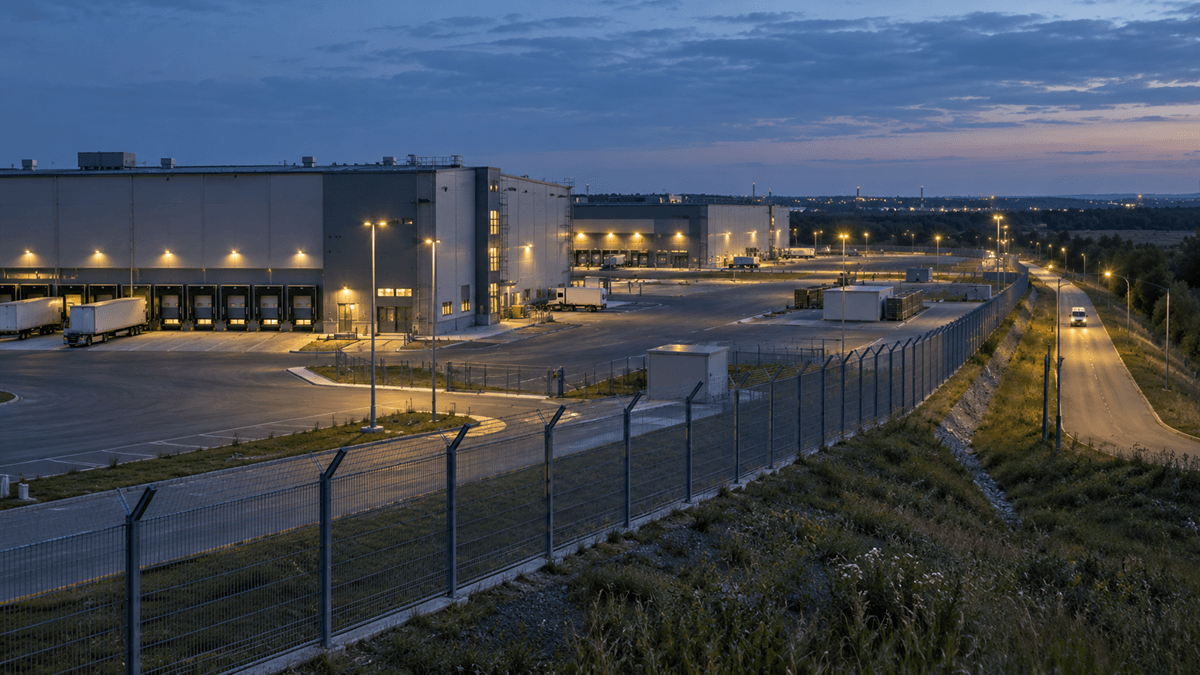
Что такое РЛС и зачем она нужна
РЛС — это радиолокационная станция. В активной системе передатчик излучает радиосигнал, приёмник принимает отражение, а обработка помогает определить положение и движение цели. Оператор получает отметку на карте и данные для проверки тревоги, даже когда объект ещё трудно заметить на видео.
Такие станции применяют для контроля территории, акватории и воздушного пространства. Радар помогает обнаруживать людей, транспорт, суда или БПЛА, но набор целей зависит от исполнения. Наземная охранная модель не становится антидронной только благодаря большой паспортной дальности.
Как работает радиолокационная станция
Излучение и отражение радиосигнала
Передатчик формирует сигнал, антенна направляет его в пространство. Объект рассеивает радиоволны, и часть энергии возвращается к станции. В импульсном радаре дальность находят по времени пути сигнала до цели и обратно. Направление определяют по работе антенной системы.
В радарах с непрерывным частотно-модулированным излучением, или FMCW, сравнивают переданный и принятый сигналы. Различие между ними позволяет оценить задержку и рассчитать расстояние. Поэтому объяснение «радар отправляет короткий импульс и ждёт эхо» подходит не для всех конструкций.
Схема принципа работы: передатчик → антенна → отражение от цели → приёмник → обработка → отметка и траектория.
Приём и обработка отражения
Приёмник преобразует слабое отражение в сигнал для цифровой обработки. Процессор выделяет признаки цели на фоне шумов и других отражений. По последовательным наблюдениям система связывает отметки с одним объектом и строит траекторию, или трек.
Доплеровский сдвиг связан с движением вдоль направления на радар: приближением или удалением. Это радиальная скорость, которая не всегда равна полной скорости объекта. Направление движения и скорость по траектории получают при сопровождении. Их точность зависит от измерений и обработки.
Из чего состоит РЛС
Устройство РЛС включает передатчик, приёмник, антенную систему и блок цифровой обработки. Антенна задаёт пространственный обзор и участвует в измерении направления. Обзор может обеспечиваться механическим вращением, электронным сканированием или несколькими секторами — по конструкции станции.
Программное обеспечение отвечает за сопровождение, доступную классификацию и события: например, вход цели в контролируемую область. Канал связи передаёт данные на рабочее место оператора. Там отображаются карта, отметки и тревоги. Часть функций может выполняться в корпусе радара, часть — на внешнем сервере.
В проект также входят питание, крепление, связь и интерфейсы обмена с другими подсистемами. Формулировка «радиолокационный радар» встречается в запросах, но технически достаточно слова «радар». При выборе важнее уточнить, какие данные прибор измеряет сам, а какие рассчитывает внешнее ПО.
Какие данные о цели получает оператор
Обнаружение означает, что система выделила возможную цель. Сопровождение связывает наблюдения во времени. Классификация оценивает тип объекта по его признакам. Это разные результаты: устойчивый трек ещё не означает, что система уверенно отличила человека от животного или дрон от птицы.
Что определяет РЛС и чем подтверждают цель
|
Данные радара |
Что они означают |
Чем дополняют |
|
Отметка и дальность |
Наличие возможной цели и расстояние до неё |
Повторные наблюдения и изображение |
|
Азимут и положение |
Направление; координаты после привязки станции |
Карта объекта и проверка камерой |
|
Скорость и траектория |
Движение по данным измерений и сопровождения |
Видео действий и журнал событий |
|
Высота при поддержке 3D |
Оценка положения цели по вертикали |
Оптическое сопровождение; возможности проверяют отдельно |
|
Предполагаемый класс |
Оценка типа цели алгоритмом |
Видеокамера или тепловизор в подходящих условиях |
Не каждый радар измеряет угол места и высоту: у двухкоординатной станции этих данных может не быть. Обычная охранная РЛС также не показывает лицо, номер автомобиля или цвет одежды. При обнаружении БПЛА радиолокационные признаки могут помочь классификации, но не гарантируют определение модели или полезной нагрузки.
От чего зависят дальность и точность РЛС
Радиолокационная заметность зависит от размера, формы, материала и ракурса цели. Её характеризует эффективная площадь рассеяния — ЭПР. Она не равна геометрической площади: крупный объект не обязательно возвращает более сильный сигнал при любом положении. Поэтому дальность для автомобиля нельзя переносить на небольшой дрон.
На результат влияют высота цели, рельеф, застройка, растительность и отражения от окружающих поверхностей. Для акватории учитывают фон от воды и волнение. Место установки и сектор обзора определяют, какую часть пространства станция реально контролирует. Паспортная дальность не устраняет перекрытие обзора зданием.
Радар не зависит от освещения, однако погода не становится несущественной. Осадки могут ослаблять сигнал и создавать фоновые отражения; влияние зависит от характеристик станции и условий распространения. Электромагнитные помехи и совместная работа нескольких излучающих устройств также требуют оценки на объекте.
Дальность обнаружения, точность координат и разрешающая способность — разные характеристики. Последняя показывает возможность разделить близкие цели. Для охраны важны также частота обновления данных и устойчивость сопровождения. Проверять следует весь сценарий, включая неподвижные и движущиеся объекты, предусмотренные заданием, а не только максимальную дистанцию.
Как РЛС работает вместе с камерами и тепловизорами
Радар может обеспечить раннее обнаружение и целеуказание: передать положение цели, чтобы поворотная камера или тепловизор быстрее нашли нужный сектор. Оптический канал помогает проверить тип объекта и его действия. Такое дополнение особенно полезно, когда широкий радиолокационный обзор сочетают с детальным наблюдением камерой.
Для наведения согласуют координаты и ориентацию датчиков, время и команды управления. Если данные устарели или привязка неточна, цель может оказаться вне узкого поля зрения. Время обнаружения, передачи данных и поворота камеры нужно оценивать совместно: именно оно определяет, когда оператор получит изображение.
Например, при движении цели к границе склада программа выводит трек и видео связанного участка, создаёт тревогу и сохраняет событие. Оператор проверяет обстановку по изображению. Если оптика пока не подтверждает цель из-за расстояния или условий видимости, интерфейс должен показывать этот статус, сохраняя радиолокационные данные.
Что учесть при выборе и размещении РЛС
Подготовьте исходные данные для обследования и проектирования:
-
Границы объекта, критические зоны и требуемое время предупреждения.
-
Типы целей, их размеры, высоты и характер движения.
-
План рельефа, зданий, растительности и площадок установки.
-
Требуемый сектор или круговой обзор и допустимые ограничения покрытия.
-
Стационарное или мобильное применение, условия среды и доступ для обслуживания.
-
Существующие камеры, ПО, каналы связи, питание и резервирование.
-
Требования к журналированию, хранению событий и реакции оператора.
Портативная РЛС подходит для временных постов и быстрого развёртывания. Ей также нужны устойчивое размещение, питание и привязка к местности. После переноса проверяют обзор и интеграцию заново. Настройка РЛС завершается испытанием на объекте: фиксируют обнаружения, пропуски, ложные тревоги и время получения подтверждения.
Как оценить готовность системы к работе
Результат проекта — проверенное обнаружение заданных целей и понятная оператору последовательность действий. До приёмки согласуйте условия испытаний и критерии успешной работы, включая передачу тревоги и сохранение события. Для подбора состава комплекса передайте специалистам KARNEEV SYSTEMS план объекта и задачи охраны.
Комментарии
Комментарии временно отсутствуют
Последние статьи
Вопрос «как спрятаться от дрона» касается и приватности, и личной безопасности. При непосредственной угрозе главное — найти укрытие и выполнить указания экстренных служб. Незаметность для камеры не означает защиту от удара и осколков. Темнота, одежда и плохая погода не заменяют безопасного места.
Средства борьбы с беспилотниками
Большинство стран уже развивают не только боевые дроны, но и средства обнаружения беспилотников и системы противодействия БПЛА. Отличие от этих двух роботизированных систем в том, что дрон (БЛА) при передвижении не может программироваться заранее, он управляется с земли через навигационную систему
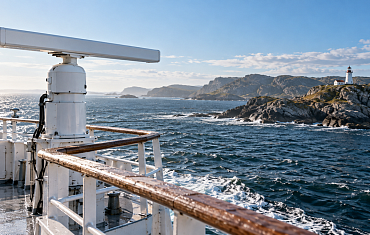
Какие бывают РЛС и чем они отличаются по задачам
Радиолокационную станцию выбирают под конкретные цели и условия наблюдения. Для охраны склада важно обнаружить человека на открытой площадке, для контроля акватории — небольшое судно, для защиты от БПЛА — воздушную цель.
Как РЛС помогает обнаруживать БПЛА до входа в зону риска
РЛС для обнаружения БПЛА контролирует заданное воздушное пространство, принимает отражённый от цели радиосигнал и определяет её положение.
Как работает РЛС и что она видит на охраняемом объекте
РЛС — это радиолокационная станция. В активной системе передатчик излучает радиосигнал, приёмник принимает отражение, а обработка помогает определить положение и движение цели.
Нужно ли беспроводное видеонаблюдение на удалённом объекте
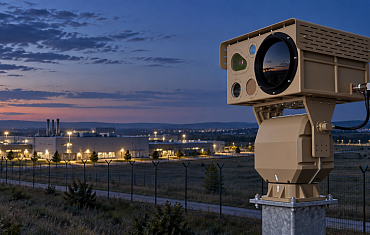
Выбор камеры для объекта начинается не с количества мегапикселей, а с того, что именно требуется увидеть на записи. Для одной зоны важен общий обзор, для другой – лицо человека или номер автомобиля, для третьей – стабильная работа ночью на больших расстояниях.
Как выбрать видеокамеру для наблюдения по реальным параметрам
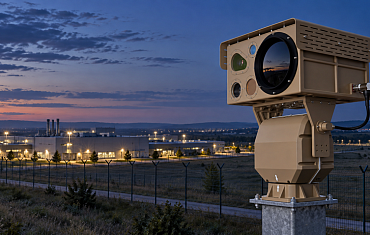
Выбор камеры для объекта начинается не с количества мегапикселей, а с того, что именно требуется увидеть на записи. Для одной зоны важен общий обзор, для другой – лицо человека или номер автомобиля, для третьей – стабильная работа ночью на больших расстояниях.
Как обнаруживают БПЛА до того, как его увидит оператор
Небольшой дрон на расстоянии трудно заметить невооружённым глазом. Он может сливаться с фоном, находиться вне поля зрения человека или приближаться в темноте. Поэтому раннее обнаружение БПЛА строят на сочетании радиолокационного, радиочастотного и оптико-электронного контроля.
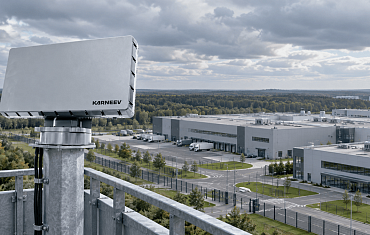
Антидронные системы: как устроена эшелонированная защита от БПЛА
Для защиты предприятия от беспилотников нужно своевременно обнаружить воздушную цель, оценить угрозу и организовать реагирование. Эти задачи решает антидронная система — комплекс датчиков, программного обеспечения и средств противодействия, подобранных под условия объекта.
Мониторинг стеклоплавильных печей
Мониторинг стеклоплавильных печей – процесс наблюдения, сбора и анализа соответствующей информации о состоянии и производительности стеклоплавильных печей.
Сравнение продуктов 0
Свернуть